為了建構並部署能在動態環境中感知、推理和行動的複雜機器人應用程式,開發者需要新的實體 AI 模型與工具。
ROS 開源框架是 Open Robotics 的一個專案,旨在協助人類建構機器人。NVIDIA Isaac ROS 5.0 是一系列基於 ROS 的 GPU 加速套件,於今日在加拿大多倫多的 ROSCon 大會上發布,它能協助人類與 AI 代理共同建構機器人。
此次發布引入了新的代理式工作流程和平台支援,以幫助開發者更快地建構、客製化和部署機器人應用程式。
ROS 為許多現代機器人開發提供了開源基礎,為開發者提供了建構和連接機器人應用程式的通用工具、函式庫和標準。
NVIDIA Isaac ROS 將 NVIDIA 加速運算、實體 AI 模型和生產就緒函式庫帶給近 130 萬 ROS 使用者,幫助開發者使用免費、熟悉且開源的工具建構高效能機器人應用程式。
將 AI 代理引入機器人開發
AI 代理正在改變軟體的建構方式,幫助開發者自動化重複性任務、駕馭複雜程式碼庫,並更快地將想法轉化為實際應用程式。Isaac ROS 5.0 將這些能力帶入機器人開發。
Isaac ROS 5.0 引入了對 ROS Lyrical 和 Ubuntu 24.04 的支援,為開發者提供了採用最新 ROS 平台的途徑,同時繼續利用 NVIDIA 加速運算來加速要求嚴苛的機器人工作負載。NVIDIA 與 Open Source Robotics Alliance 合作,為 ROS Lyrical 貢獻了一個標準資料處理介面,幫助機器人軟體在包括 GPU 在內的不同運算硬體上高效運作。
這項功能開放給整個 ROS 社群,為開發者提供了一種一致的方式來加速要求嚴苛的機器人應用程式,其中 CUDA 提供了一個 GPU 加速的實例。
新的 NVIDIA Isaac 設定與操作技能提供了可重複使用的工作流程,開發者和 AI 代理可以使用這些流程來完成機器人開發任務。代理就緒文件也讓 AI 代理更容易理解 Isaac ROS 工具和工作流程,從而更快地將開發者意圖轉化為實際應用程式。
有些技能甚至超越了協助個別編碼任務。新的 FoundationStereo 微調技能使 AI 代理能夠幫助開發者根據其相機、環境和機器人應用程式來調整立體感知模型,從而讓開發者能輕鬆地為給定感測器配置實現更精確的感知。
FoundationPose 是一個用於物件姿態估計與追蹤的基礎模型,現在提供了一個代理就緒的推論函式庫,使機器人能夠以高達 5.5 倍的速度感知和追蹤物件的位置和方向。
此外,夾取與放置 (pick and place) — 一個連接偵測、深度估計和姿態輸出的常見工作流程 — 現在作為一個獨立的代理就緒技能提供,為機器人開發者提供了 Isaac ROS 之外的更多靈活性。
加速開源機器人生態系
機器人生態系已經將這種代理式方法擴展到開發工作流程中。
由 3D 感知技術公司 RealSense 贊助的開源專案 AgenticROS,將 Isaac ROS 與 NVIDIA Nemotron 開源模型和 NVIDIA NemoClaw 藍圖連接起來,使 AI 代理能夠與基於 ROS 的機器人互動。
RealSense 也正在優化其最新的 AI 原生 3D 立體深度相機,包括 RealSense D585 Pro,以及用於 Isaac ROS 和 NVIDIA Jetson Thor 邊緣 AI 平台的開源軟體開發套件,幫助開發者建構感知、導航和操作應用程式。
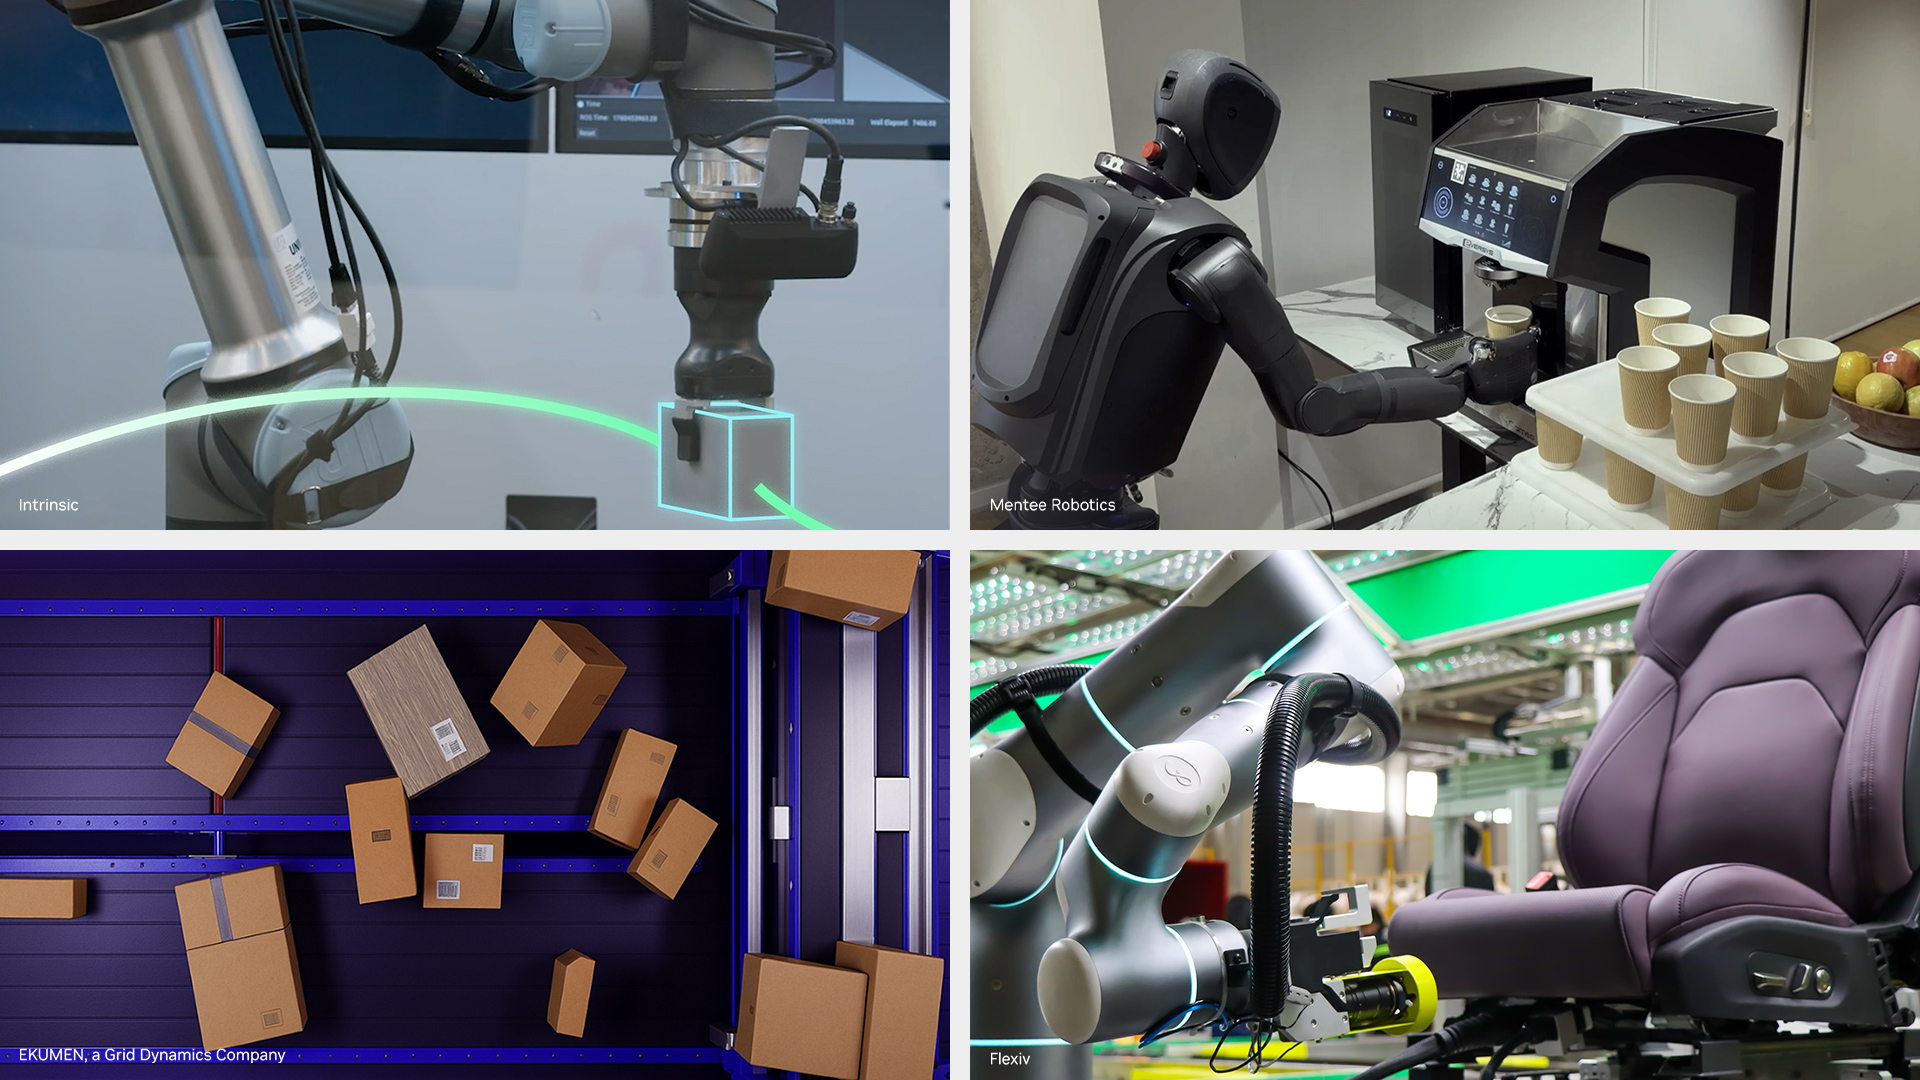
Intrinsic 的開放式機台照護解決方案 (Open Machine Tending Solution) 是一個用於電腦數值控制機台照護的參考應用程式,它是新發布的 Intrinsic Core 的一部分。Intrinsic Core 是一個預配置的運行時服務和功能開源套件,旨在加速工業機器人應用程式。
它內建與 NVIDIA FoundationPose 的相容性,可實現開箱即用的物件註冊、追蹤和姿態估計。透過使用 FoundationPose 感知管線,該解決方案使機器人能夠動態偵測和處理零件,同時減少對剛性、昂貴的實體夾具和專業系統整合的需求。
Intrinsic 在其開放式機台照護解決方案中使用 FoundationPose 執行無縫物件感知。
Seeed Studio 正在將 NVIDIA Isaac ROS 與 reBot Arm 結合使用,在 NVIDIA Jetson Thor 上結合了加速感知、空間理解和運動規劃。這種整合為開發者提供了一個實用的平台,用於建構適應性強的實體 AI 應用程式,從物件定位到避碰操作和自主夾取與放置。
Magna 正在使用 NVIDIA Isaac ROS 作為機器人感知、同步資料收集和 NVIDIA Isaac GR00T 模型部署的模組化、GPU 加速基礎,並將其與 Isaac Sim 硬體在環測試結合,以更快、更低風險地將智慧自動化從研究帶入實際製造和移動應用。
Magna 將 Isaac ROS 與 Isaac Sim 結合用於硬體在環測試,以加快部署速度。
Prefix.dev 的 Pixi 套件管理工具使創建可重現的機器人開發環境變得更容易,它將 ROS 與 NVIDIA CUDA 平台結合,幫助開發者更輕鬆地設置和共享加速機器人工作流程。
作為 Isaac ROS 合作夥伴,Foxglove 透過其網路和桌面工具幫助開發者可視化和偵錯即時 ROS 應用程式,這些工具整合在 Isaac ROS 教學中,並支援 3D 主題、nvblox 網格和 rosbags 等資料。
Flexiv 正在將 Isaac ROS 與其 Rizon 4 自適應機器人整合,讓開發者能夠使用 NVIDIA 加速的機器人功能,並提供從 NVIDIA Isaac Sim 測試應用程式到在實體機器人上部署的簡化途徑。
Flexiv 使用 Isaac ROS 和 Isaac Sim 開發的機器人部署為汽車工廠的焊接臂。
Ekumen,Grid Dynamics 旗下公司,正在現有的 ROS 和 Nav2 堆疊中使用 GPU 加速的 Isaac ROS 套件,以提高精準對接、3D 障礙物偵測、視覺定位和即時運動規劃,並在 Isaac Sim 中驗證每個應用程式。
Ekumen 在 GPU 上使用 isaac_ros_cumotion,在大約 2 到 5 毫秒內為倉庫機械臂規劃一條無碰撞路徑。
Ouster 將其 Stereolabs ZED 立體相機與 NVIDIA Isaac ROS 整合,為機器人應用程式提供 GPU 加速感知。這種整合簡化了即時物件偵測、映射和導航的開發,同時保持了與更廣泛 ROS 生態系的互操作性。
將完整的實體 AI 堆疊帶到機器人上
開發者和代理建構的應用程式最終需要在機器人上運行。
NVIDIA Jetson 是一個可擴展的運算平台,用於在邊緣以即時效能運行實體 AI 堆疊,將 ROS、加速感知和導航、AI 模型和應用邏輯整合到機器人上。
Isaac ROS 5.0 支援可擴展運算,從入門級 NVIDIA Jetson Orin Nano 到高效能 Jetson Thor 裝置,為開發者提供了從開發到部署的途徑,因為機器人工作負載變得越來越複雜。
機器人公司已經在使用這種組合,將更多的 AI 處理直接帶到他們的機器上。
Mentee Robotics 使用 NVIDIA Isaac ROS 作為其 MenteeBot 人形機器人的感知和 AI 骨幹,使機器人能夠即時解釋視覺資訊並執行學習到的行為。NVIDIA Jetson Orin 和 Jetson Thor 平台之間的共享軟體基礎幫助 Mentee 將其創新從現有機器人擴展到下一代系統。
MenteeBot 人形機器人使用 Isaac ROS 在 Jetson 硬體平台上擴展其感知能力。
Universal Robots 已將 NVIDIA Isaac ROS 內建到其 AI 加速器軟體開發套件中,以幫助整合商更快地部署先進的感知和運動功能,而無需從頭開發複雜的機器人軟體。由邊緣的 NVIDIA Jetson 提供動力,該解決方案使機器人能夠適應未精確定位的零件,減少對昂貴夾具的依賴,並使製造單元更具靈活性。
ROBOTIS 建構了開發者友好的基於 ROS 的 TurtleBot3,它正在將 Isaac ROS 整合到其 AI Worker 機器人中,使用 GPU 加速的物件感知來實現視覺導引操作任務,包括夾取、放置和對齊。
ROBOTIS 使用 NVIDIA Isaac ROS CuMotion 執行物件操作任務。
FieldAI 的機器人基礎模型可以完全在機器人上運行,而無需依賴雲端連接,它們正在 Jetson 裝置上整合 Isaac ROS,以更好地利用 GPU 加速並提高機器人上 AI 堆疊的效率。
Noble Machines 正在 Jetson 上使用 NVIDIA Isaac ROS 加速通用機器人用於工業應用的開發,利用現成的 AI 和感知功能,而不是從頭創建它們。
透過結合開源機器人生態系、加速運算和新的代理式開發工作流程,Isaac ROS 5.0 幫助開發者解決實體 AI 挑戰的兩個方面:建構功能日益強大的機器人應用程式,並在實體世界中高效運行它們。
Isaac ROS 5.0 現已推出,免費且開源。開發者可以在 GitHub 上了解更多並開始使用 NVIDIA Isaac ROS。